۱. مقدمهای بر ساختار و توسعه مدلهای دینامیکی
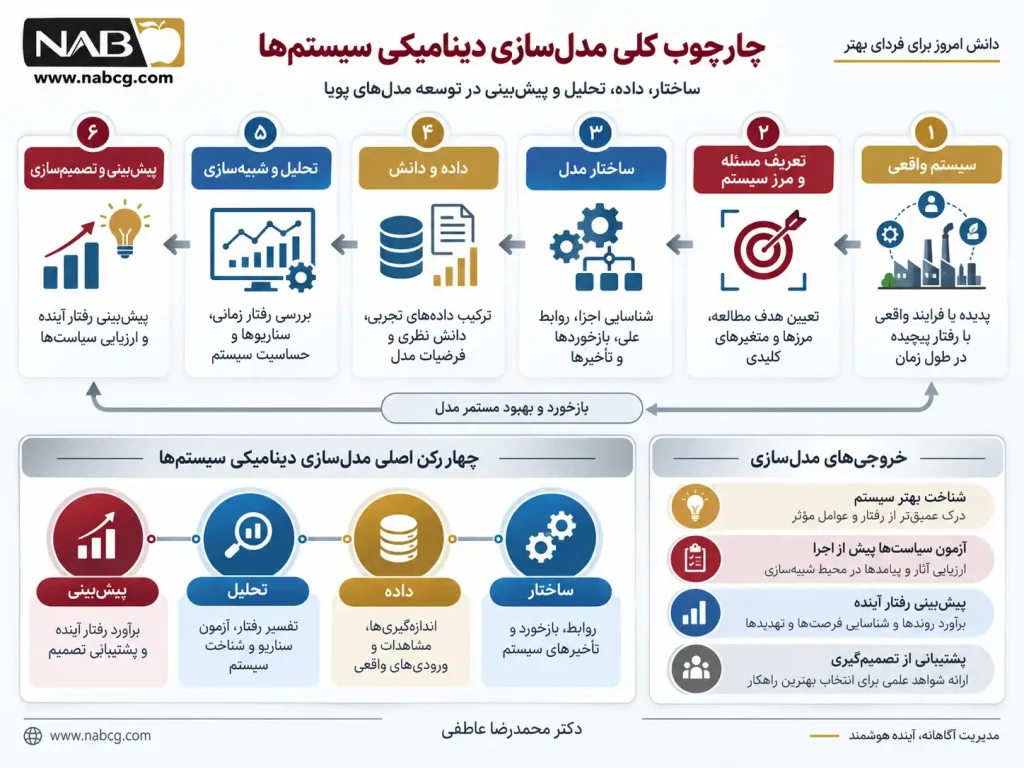
مدلسازی یکی از بنیادیترین ابزارهای علمی برای شناخت، تحلیل و پیشبینی رفتار سیستمهای پیچیده است. انسان همواره برای درک پدیدههای طبیعی، اجتماعی، اقتصادی و مهندسی، ناگزیر از ایجاد نمایشهایی سادهشده از واقعیت بوده است. این نمایشها که مدل نامیده میشوند، امکان مطالعه ویژگیهایی از سیستم را فراهم میکنند که مشاهده مستقیم آنها دشوار، پرهزینه یا حتی غیرممکن است.
در علوم مهندسی و سیستمهای پیچیده، مدل صرفاً یک ابزار محاسباتی برای تولید عدد یا پیشبینی نیست، بلکه یک چارچوب نظری برای سازماندهی دانش درباره ساختار، روابط علت و معلولی و مکانیسمهای حاکم بر یک سیستم محسوب میشود. به بیان دیگر، فرآیند مدلسازی تنها به ساخت معادلات محدود نمیشود، بلکه شامل مجموعهای از فعالیتهای شناختی شامل تعریف مسئله، تعیین مرزهای سیستم، انتخاب متغیرهای مؤثر، استخراج روابط میان اجزا و ارزیابی رفتار حاصل از این روابط است (Sterman, 2000).
مدلهای دینامیکی بهطور خاص برای مطالعه سیستمهایی توسعه یافتهاند که رفتار آنها در طول زمان تغییر میکند. در چنین سیستمهایی، وضعیت فعلی سیستم نه تنها به شرایط کنونی، بلکه به تاریخچه گذشته، حلقههای بازخورد، تأخیرهای زمانی و تعاملات غیرخطی میان اجزا وابسته است. بنابراین، مدل دینامیکی تلاش میکند ساختار داخلی سیستم را به گونهای نمایش دهد که بتواند مسیر تکامل آن را در طول زمان بازسازی و تحلیل کند.
یکی از ویژگیهای اساسی سیستمهای واقعی، وجود پیچیدگی است. پیچیدگی نه تنها از تعداد زیاد اجزا ناشی میشود، بلکه بیشتر نتیجه تعاملات میان اجزا، روابط غیرخطی، بازخوردها و رفتارهای نوظهور سیستم است. Forrester (1961)، بنیانگذار رویکرد سیستم دینامیک، معتقد بود بسیاری از مشکلات مدیریتی و مهندسی ناشی از ناتوانی انسان در درک پیامدهای بلندمدت ساختارهای بازخوردی است. از این دیدگاه، مدلسازی دینامیکی ابزاری برای آشکار کردن روابط پنهان میان ساختار سیستم و رفتار مشاهدهشده آن است.
۱.۱. جایگاه مدل در مطالعه سیستمهای پیچیده
در سادهترین تعریف، مدل یک بازنمایی هدفمند از یک سیستم واقعی است که برای پاسخ به یک سؤال مشخص ایجاد میشود. بنابراین هیچ مدلی نسخه کامل واقعیت نیست؛ بلکه انتخابی آگاهانه از جنبههایی خاص از سیستم است که برای هدف مطالعه اهمیت دارند.
این موضوع یک اصل مهم در مدلسازی ایجاد میکند:
مدل خوب، مدلی نیست که بیشترین جزئیات را داشته باشد؛ بلکه مدلی است که مهمترین ساختارهای مؤثر بر رفتار سیستم را با سطح مناسبی از پیچیدگی نمایش دهد.
افزایش جزئیات همیشه باعث افزایش کیفیت مدل نمیشود. در بسیاری از موارد، مدلهای بسیار پیچیده به دلیل تعداد زیاد پارامترها، دشواری تعیین مقادیر دقیق، نیاز زیاد به داده و کاهش قابلیت تفسیر، عملکرد ضعیفتری نسبت به مدلهای سادهتر دارند (Box, 1979).
در فرآیند توسعه مدل، پژوهشگر باید میان دو ویژگی متضاد تعادل برقرار کند:
- واقعگرایی مدل (Realism)
- قابلیت استفاده و تحلیل مدل (Usability)
اگر مدل بیش از حد ساده شود، ممکن است روابط اصلی سیستم را از دست بدهد. در مقابل، اگر مدل بیش از حد پیچیده شود، ممکن است فهم رفتار سیستم و استخراج نتیجه از آن دشوار شود.
این مسئله در ادبیات مدلسازی با مفهوم اصل کفایت مدل (Model Adequacy) شناخته میشود. هدف مدلساز، بازسازی تمام جزئیات سیستم نیست، بلکه ایجاد مدلی است که برای هدف مشخص تحقیق، کفایت علمی داشته باشد.
۱.۲. مفهوم مدل و تفاوت آن با سیستم واقعی
یک سیستم واقعی مجموعهای از اجزا، روابط و فرآیندهایی است که در جهان فیزیکی، اجتماعی یا اقتصادی وجود دارد. مدل، نسخه انتزاعیشدهای از این سیستم است که برخی ویژگیها را حفظ و برخی ویژگیها را حذف میکند.
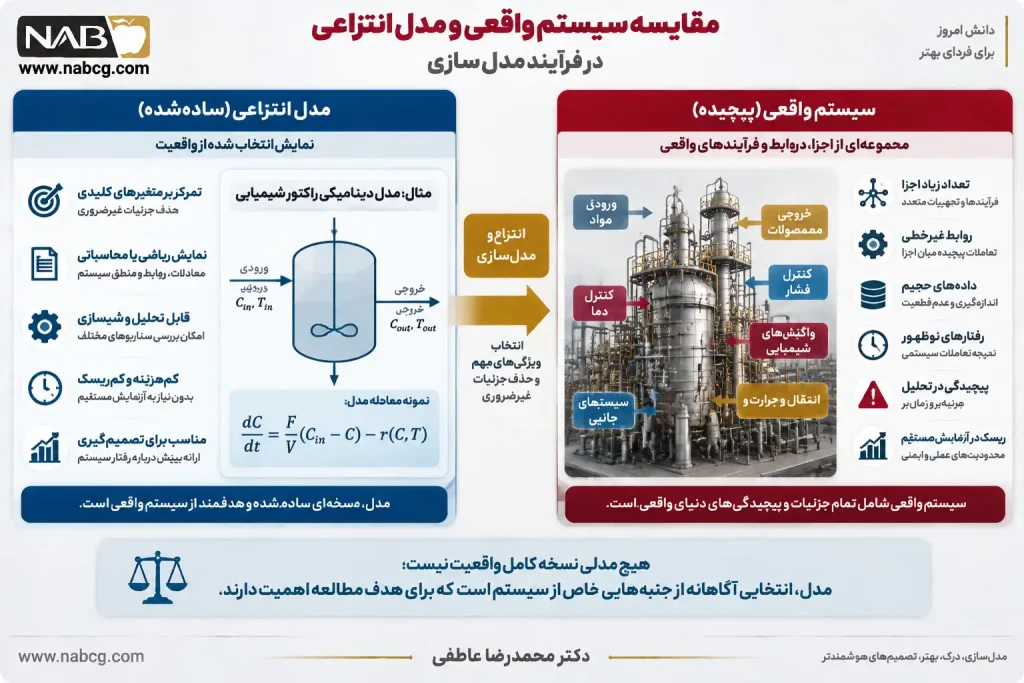
رابطه میان سیستم واقعی و مدل را میتوان به صورت زیر بیان کرد:
در این فرآیند:
- سیستم واقعی منبع پدیده مورد مطالعه است.
- انتزاع (Abstraction) فرآیند انتخاب ویژگیهای مهم سیستم است.
- مدل نمایش ریاضی یا محاسباتی حاصل از این انتزاع است.
- تحلیل مدل برای استخراج دانش درباره رفتار سیستم انجام میشود.
به عنوان مثال، در یک راکتور شیمیایی بستر ثابت، سیستم واقعی شامل هزاران فرآیند همزمان مانند انتقال جرم، انتقال حرارت، واکنشهای شیمیایی، تغییرات فشار و فعالیت کاتالیست است. یک مدل دینامیکی ممکن است تنها متغیرهای اصلی مانند غلظت، دما، فشار و سرعت واکنش را در نظر بگیرد.
بنابراین، حذف جزئیات الزاماً نقص مدل نیست؛ بلکه بخشی ضروری از فرآیند مدلسازی است.
۱.۳. ضرورت توسعه مدل برای تحلیل رفتار سیستمها
مدلها در علوم مهندسی و تصمیمگیری چند نقش اساسی ایفا میکنند.
نخستین نقش، توضیح رفتار سیستم است. بسیاری از سیستمها رفتارهایی نشان میدهند که از بررسی مستقیم اجزای آنها قابل مشاهده نیست. برای مثال، افزایش دمای یک سیستم ممکن است نتیجه تعامل چندین فرآیند کوچک باشد که در مجموع یک رفتار کلان ایجاد میکنند.
دومین نقش، پیشبینی رفتار آینده است. مدلها امکان بررسی پاسخ سیستم به شرایط جدید را فراهم میکنند. برای نمونه، میتوان بررسی کرد که تغییر یک پارامتر عملیاتی چه اثری بر عملکرد سیستم خواهد داشت.
سومین نقش، آزمون سیاستها و تصمیمها قبل از اجرا است. در بسیاری از کاربردهای صنعتی، اقتصادی و زیستمحیطی، اجرای آزمایش مستقیم روی سیستم واقعی هزینهبر یا خطرناک است. مدل امکان بررسی سناریوهای مختلف را در محیط شبیهسازی فراهم میکند.
Sterman (2000) تأکید میکند که ارزش اصلی مدلهای دینامیکی در توانایی آنها برای ایجاد ارتباط میان ساختار سیستم و رفتار حاصل از آن است؛ یعنی مدل نه فقط یک ابزار پیشبینی، بلکه ابزاری برای یادگیری درباره سیستم محسوب میشود.
۱.۴. تحول تاریخی رویکردهای مدلسازی
توسعه مدلسازی علمی را میتوان در چند مرحله تاریخی بررسی کرد.
در مرحله نخست، مدلها عمدتاً بر پایه روابط فیزیکی و قوانین بنیادی طبیعت توسعه یافتند. مکانیک نیوتنی نمونهای کلاسیک از این رویکرد است که تلاش میکرد رفتار سیستمها را با روابط ریاضی دقیق بیان کند.
در قرن بیستم، با افزایش پیچیدگی سیستمهای صنعتی، مدلهای محاسباتی توسعه یافتند. ظهور رایانهها امکان حل مدلهایی را فراهم کرد که به دلیل پیچیدگی محاسباتی پیشتر امکان تحلیل آنها وجود نداشت.
در دهههای ۱۹۵۰ و ۱۹۶۰، رویکرد سیستم دینامیک توسط Jay Forrester در مؤسسه فناوری ماساچوست توسعه یافت. این رویکرد بر نقش بازخورد، تأخیر زمانی و ساختار داخلی سیستمها تأکید داشت (Forrester, 1961).
در دهههای اخیر، مدلسازی دادهمحور و هوش مصنوعی تحول جدیدی در توسعه مدل ایجاد کرده است. در این رویکردها، به جای تعریف کامل روابط سیستم توسط انسان، الگوریتمهای یادگیری ماشین تلاش میکنند روابط پنهان را از دادهها استخراج کنند.
با این حال، مدلهای کاملاً دادهمحور نیز محدودیتهایی دارند؛ زیرا معمولاً توضیح روشنی درباره روابط علّی سیستم ارائه نمیکنند. به همین دلیل، مدلهای ترکیبی که دانش فیزیکی و دادههای تجربی را ترکیب میکنند، به یکی از حوزههای فعال پژوهش تبدیل شدهاند (Karniadakis et al., 2021).
۲. مبانی نظری توسعه مدل
۲.۱. فلسفه مدلسازی و نقش آن در تولید دانش
مدلسازی علمی تنها یک فعالیت فنی برای ساخت معادلات یا اجرای شبیهسازیهای کامپیوتری نیست، بلکه یک فرآیند معرفتشناختی برای درک، سازماندهی و توسعه دانش درباره سیستمها است. هر مدل در واقع بیانگر یک دیدگاه نظری درباره نحوه عملکرد یک سیستم است؛ به عبارت دیگر، مدلساز با انتخاب متغیرها، تعیین روابط میان آنها و حذف برخی جزئیات، فرضیهای درباره ساختار زیربنایی سیستم ارائه میدهد.
از این منظر، مدل را میتوان یک واسطه میان نظریه و مشاهده تجربی دانست. نظریهها تلاش میکنند اصول کلی حاکم بر پدیدهها را توضیح دهند، در حالی که دادههای تجربی اطلاعاتی درباره رفتار مشاهدهشده سیستم ارائه میکنند. مدل وظیفه دارد میان این دو سطح ارتباط برقرار کند؛ یعنی نشان دهد چگونه ساختارهای نظری میتوانند رفتارهای واقعی را توضیح دهند.
به بیان دیگر، فرآیند علمی مدلسازی را میتوان به صورت زیر نمایش داد:
در این رابطه، مدل نه صرفاً نتیجه نظریه است و نه صرفاً استخراجشده از دادهها، بلکه محصول تعامل میان دانش نظری و شواهد تجربی است.
Box و همکاران (1978) در بحث معروف خود درباره مدلهای آماری بیان کردند که «تمام مدلها تقریب هستند، اما برخی تقریبها مفید هستند». این دیدگاه اهمیت هدفمحوری مدل را نشان میدهد. یک مدل زمانی ارزشمند است که بتواند برای یک هدف مشخص، رفتار سیستم را به اندازه کافی توضیح دهد، حتی اگر تمام جزئیات واقعیت را شامل نشود.
در حوزه سیستمهای دینامیکی، این موضوع اهمیت بیشتری پیدا میکند؛ زیرا رفتار سیستمهای پیچیده معمولاً نتیجه تعاملات غیرخطی و بازخوردهایی است که در سطح اجزای منفرد قابل مشاهده نیستند. بنابراین مدلسازی دینامیکی تلاش میکند ساختارهای پنهانی را آشکار کند که رفتار کلان سیستم از آنها ناشی میشود.
Sterman (2000) مدلسازی را فرآیندی برای یادگیری ساختاری درباره سیستم میداند. از دیدگاه او، مهمترین دستاورد مدل نه الزاماً پیشبینی دقیق آینده، بلکه افزایش درک ما از روابط علت و معلولی و پیامدهای تصمیمها است.
۲.2. مدل بهعنوان ابزار شناخت سیستم
یکی از مهمترین نقشهای مدل، تبدیل یک سیستم پیچیده به یک ساختار قابل فهم است. سیستمهای واقعی معمولاً شامل تعداد زیادی متغیر، تعامل و فرآیند هستند که بررسی مستقیم آنها دشوار است. مدل با ایجاد یک نمایش انتزاعی، امکان تمرکز بر عوامل اصلی مؤثر بر رفتار سیستم را فراهم میکند.
برای مثال، در یک سیستم تولید صنعتی، عملکرد نهایی ممکن است تحت تأثیر عوامل متعددی مانند ظرفیت تولید، تقاضا، موجودی، تأمین مواد اولیه، نیروی انسانی و سیاستهای مدیریتی قرار داشته باشد. بررسی همزمان تمام این عوامل در سیستم واقعی دشوار است، اما یک مدل دینامیکی میتواند روابط اصلی میان این متغیرها را در قالب ساختاری قابل تحلیل نمایش دهد.
شناخت سیستم از طریق مدل معمولاً شامل سه مرحله اساسی است:
مرحله اول: مشاهده سیستم
در این مرحله اطلاعات اولیه درباره رفتار سیستم، متغیرهای موجود و محدودیتهای آن جمعآوری میشود.
مرحله دوم: انتزاع سیستم
در این مرحله، ویژگیهای مهم از جزئیات غیرضروری جدا میشوند.
مرحله سوم: نمایش ساختاری
در این مرحله، روابط میان اجزا در قالب مدل مفهومی، ریاضی یا محاسباتی بیان میشود.
این فرآیند نشان میدهد که مدلسازی در اصل یک فعالیت انتخابی است. مدلساز باید تصمیم بگیرد چه چیزی را وارد مدل کند و چه چیزی را حذف نماید. همین انتخابها هستند که کیفیت مدل و میزان اعتبار آن را تعیین میکنند.
2.3. رابطه میان نظریه، داده و مدل
یکی از مباحث اساسی در توسعه مدل، تعیین رابطه میان نظریه و داده است. در تاریخ علم، دو دیدگاه اصلی درباره این رابطه وجود داشته است.
دیدگاه نخست، رویکرد نظریهمحور (Theory-driven Modeling) است. در این رویکرد، مدل بر اساس قوانین بنیادی، دانش تخصصی و روابط فیزیکی موجود توسعه داده میشود. برای مثال، مدلهای انتقال حرارت، سینتیک واکنشهای شیمیایی و دینامیک سیالات معمولاً بر اساس اصول فیزیکی ساخته میشوند.
دیدگاه دوم، رویکرد دادهمحور (Data-driven Modeling) است. در این روش، ساختار مدل عمدتاً از دادههای مشاهدهشده استخراج میشود. روشهای یادگیری ماشین و شبکههای عصبی نمونههایی از این رویکرد هستند.
هر یک از این دو رویکرد دارای مزایا و محدودیتهایی هستند.
مدلهای نظری معمولاً:
- قابلیت تفسیر بالاتری دارند؛
- روابط علت و معلولی را بهتر نمایش میدهند؛
- در شرایط خارج از دادههای آموزش قابل استفادهتر هستند.
اما ممکن است:
- به فرضیات سادهکننده وابسته باشند؛
- برای سیستمهای بسیار پیچیده ناکافی باشند.
در مقابل، مدلهای دادهمحور:
- توانایی کشف روابط پیچیده را دارند؛
- برای سیستمهایی با روابط ناشناخته مناسب هستند؛
- میتوانند دقت پیشبینی بالایی ایجاد کنند.
اما:
- معمولاً تفسیرپذیری پایینتری دارند؛
- به کیفیت و حجم داده وابستهاند؛
- ممکن است روابط علّی واقعی را نشان ندهند.
به همین دلیل، در سالهای اخیر رویکردهای ترکیبی یا مدلسازی هیبریدی مورد توجه قرار گرفتهاند که تلاش میکنند دانش فیزیکی را با قدرت روشهای دادهمحور ترکیب کنند.
2.4.نقش فرضیات در شکلگیری مدل
هیچ مدلی بدون فرضیات ایجاد نمیشود. حتی پیچیدهترین مدلهای عددی نیز بر مجموعهای از فرضیات درباره ساختار سیستم، رفتار متغیرها و شرایط مرزی استوار هستند.
فرضیات مدل تعیین میکنند:
- چه فرآیندهایی در نظر گرفته شوند؛
- چه فرآیندهایی حذف شوند؛
- چه روابط ریاضی برای نمایش رفتار سیستم استفاده شود؛
- چه محدودهای برای اعتبار مدل وجود داشته باشد.
برای مثال، در مدلسازی یک راکتور شیمیایی، فرضیات ممکن است شامل موارد زیر باشند:
- یکنواخت بودن دما در راکتور؛
- ثابت بودن برخی خواص فیزیکی؛
- صرفنظر کردن از برخی واکنشهای جانبی؛
- فرض حالت پایدار یا شبهپایدار.
این فرضیات الزاماً اشتباه نیستند، اما باید شفاف باشند و اثر آنها بر نتایج مدل بررسی شود.
یکی از تفاوتهای اصلی میان مدلسازی حرفهای و سادهسازی غیرعلمی، شفافیت در بیان فرضیات است. یک مدل معتبر باید مشخص کند:
- چه چیزی را نمایش میدهد؛
- چه چیزی را نمایش نمیدهد؛
- در چه شرایطی قابل اعتماد است.
این موضوع بعدها در مباحث اعتبارسنجی مدل، تحلیل حساسیت و عدم قطعیت اهمیت اساسی پیدا میکند.
3. انواع مدلها در علوم مهندسی و سیستمها
مدلها را میتوان بر اساس معیارهای مختلف طبقهبندی کرد. هیچ طبقهبندی واحدی تمام جنبههای مدلسازی را پوشش نمیدهد، اما شناخت انواع مدلها به انتخاب روش مناسب برای توسعه مدل کمک میکند.
یکی از رایجترین تقسیمبندیها، تفکیک مدلها به مدلهای فیزیکی، ریاضی، تجربی و ترکیبی است.
3.1.. مدلهای فیزیکی
مدلهای فیزیکی نمایشهایی کوچکشده یا آزمایشگاهی از سیستم واقعی هستند. در این مدلها، ویژگیهای فیزیکی سیستم با مقیاس متفاوت بازسازی میشوند.
نمونههایی از مدلهای فیزیکی عبارتاند از:
- مدل تونل باد برای بررسی آیرودینامیک هواپیما؛
- مدل آزمایشگاهی راکتورهای صنعتی؛
- مدلهای هیدرولیکی شبکههای انتقال آب.
مزیت اصلی مدلهای فیزیکی، امکان مشاهده مستقیم رفتار سیستم است. با این حال، ساخت و آزمایش آنها معمولاً هزینهبر بوده و محدودیت مقیاس دارند.
3.2. مدلهای ریاضی
مدلهای ریاضی یکی از مهمترین ابزارهای تحلیل سیستمهای دینامیکی هستند. در این مدلها، رفتار سیستم با استفاده از روابط ریاضی نمایش داده میشود.
یک مدل دینامیکی عمومی را میتوان به شکل زیر بیان کرد:
که در آن:
بردار حالت سیستم است،
ورودیها،
پارامترهای مدل،
و
تابع نمایشدهنده دینامیک سیستم است.
مدلهای ریاضی امکان تحلیل رفتار آینده، بررسی اثر پارامترها و انجام شبیهسازی را فراهم میکنند.
3.3.. مدلهای تجربی و دادهمحور
مدلهای تجربی بر اساس دادههای اندازهگیریشده توسعه مییابند. در این مدلها، رابطه میان ورودیها و خروجیها بدون نیاز به شناخت کامل مکانیزم داخلی سیستم استخراج میشود.
فرم کلی یک مدل تجربی را میتوان به صورت زیر نوشت:
که در آن:
- y: خروجی سیستم
- x: ورودیها
- g: رابطه استخراجشده از داده
- ϵ: خطای مدل
روشهایی مانند رگرسیون، شبکههای عصبی مصنوعی و الگوریتمهای یادگیری ماشین در این دسته قرار میگیرند.
3.۴. مدلهای ترکیبی (Hybrid Models)
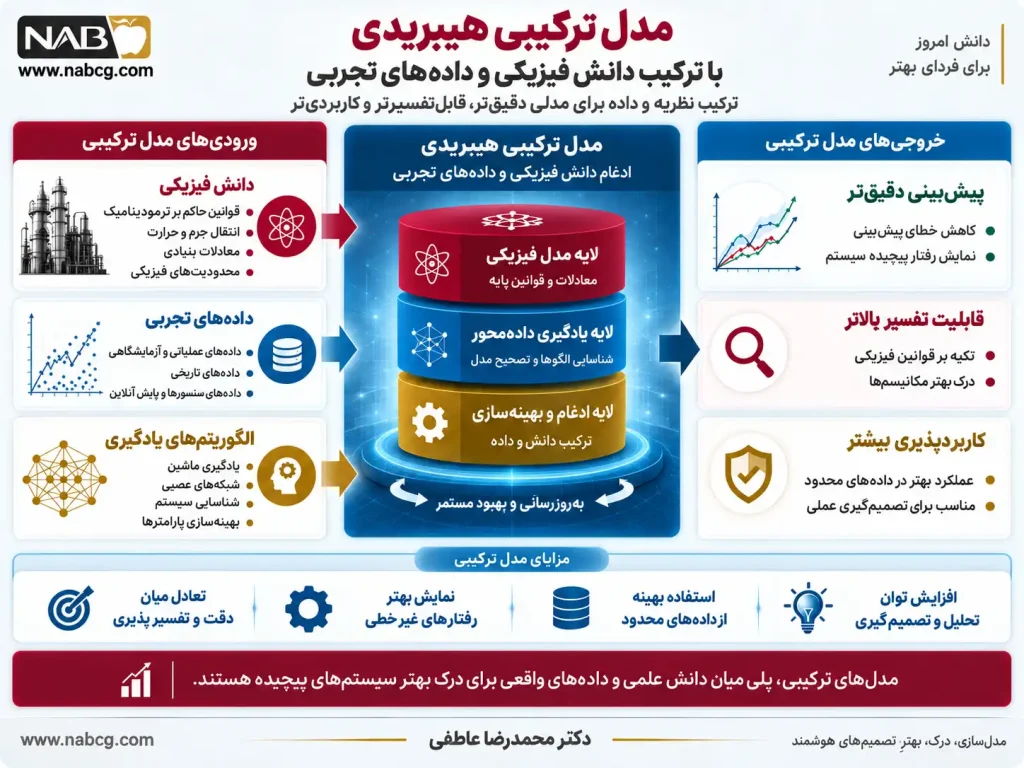
با افزایش پیچیدگی سیستمهای واقعی، محدودیتهای مدلهای کاملاً نظری و مدلهای کاملاً دادهمحور آشکارتر شد. مدلهای نظری اگرچه توانایی بالایی در نمایش روابط علتومعلولی دارند، اما در بسیاری از سیستمهای پیچیده با پدیدههایی مواجه میشوند که توصیف دقیق آنها نیازمند دادههای تجربی است. از سوی دیگر، مدلهای دادهمحور ممکن است بتوانند روابط پیچیده را از داده استخراج کنند، اما معمولاً فاقد تفسیر فیزیکی روشن هستند و در شرایط خارج از محدوده دادههای آموزشی با کاهش عملکرد مواجه میشوند.
مدلهای ترکیبی یا هیبریدی با هدف ایجاد تعادل میان این دو رویکرد توسعه یافتهاند. در این مدلها، دانش موجود درباره ساختار سیستم با اطلاعات استخراجشده از داده ترکیب میشود تا مدلی ایجاد شود که هم قابلیت تفسیر داشته باشد و هم بتواند پیچیدگیهای مشاهدهشده در دادهها را نمایش دهد.
به طور کلی، ساختار یک مدل ترکیبی را میتوان به صورت زیر نمایش داد:
که در آن بخش مکانیزمی، روابط شناختهشده سیستم را نمایش میدهد و بخش دادهمحور، خطاها، عدم قطعیتها یا روابط ناشناخته را اصلاح میکند.
برای مثال، در مدلسازی یک فرآیند شیمیایی، معادلات موازنه جرم و انرژی ممکن است بر اساس اصول مهندسی شیمی توسعه داده شوند، اما یک شبکه عصبی بتواند اثرات پیچیده ناشی از غیرفعال شدن کاتالیست، تغییرات خواص ماده یا رفتارهای غیرخطی را اصلاح کند.
4.کاربرد مدلهای ترکیبی در سیستمهای مهندسی
مدلهای هیبریدی در حوزههای مختلف مهندسی توسعه یافتهاند. برخی کاربردهای مهم آنها عبارتاند از:
- مدلسازی فرآیندهای شیمیایی و پتروشیمی؛
- پیشبینی عملکرد تجهیزات صنعتی؛
- سیستمهای انرژی؛
- مدلسازی محیط زیست؛
- کنترل فرآیندهای پیچیده.
در بسیاری از این کاربردها، مدل فیزیکی پایه اطلاعات ارزشمندی درباره ساختار سیستم ارائه میدهد، اما برای رسیدن به دقت بالا نیازمند اصلاح توسط دادههای واقعی است.
به عنوان نمونه، در یک راکتور کاتالیستی، مدل مکانیکی میتواند شامل معادلات انتقال جرم، انتقال حرارت و سینتیک واکنش باشد:
اما عواملی مانند تغییر فعالیت کاتالیست، توزیع غیر یکنواخت سایتهای فعال یا پدیدههای پیچیده سطحی ممکن است به طور کامل توسط این مدل توضیح داده نشوند. در این حالت، یک مدل دادهمحور میتواند به عنوان یک جمله اصلاحی به مدل اضافه شود:
که در آن:
نماینده اصلاح دادهمحور حاصل از شبکه عصبی است.
4.1.مزایا و محدودیتهای مدلهای ترکیبی
مدلهای ترکیبی چند مزیت مهم دارند:
نخست، این مدلها امکان استفاده از دانش فیزیکی موجود را فراهم میکنند. برخلاف مدلهای صرفاً دادهمحور که ممکن است روابط غیرواقعی را یاد بگیرند، مدلهای ترکیبی از قوانین شناختهشده سیستم به عنوان محدودیت استفاده میکنند.
دوم، نیاز آنها به حجم بسیار زیاد داده نسبت به مدلهای کاملاً دادهمحور کاهش مییابد. این ویژگی در سیستمهای صنعتی که جمعآوری دادههای کافی دشوار یا پرهزینه است، اهمیت زیادی دارد.
سوم، این مدلها معمولاً قابلیت تعمیم بیشتری دارند، زیرا رفتار سیستم تنها بر اساس دادههای مشاهدهشده یادگیری نمیشود، بلکه با ساختار فیزیکی سیستم محدود میگردد.
با وجود این مزایا، توسعه مدلهای ترکیبی چالشهایی نیز دارد. یکی از مهمترین چالشها، تعیین نحوه ارتباط بین بخش مکانیکی و بخش دادهمحور است. اگر سهم بخش دادهمحور بیش از حد افزایش یابد، مدل ممکن است ویژگی تفسیرپذیری خود را از دست بدهد. همچنین انتخاب ساختار مناسب شبکه یا الگوریتم یادگیری نیازمند تجربه و آزمایش است.
Karniadakis و همکاران (2021) در مفهوم یادگیری ماشین آگاه از فیزیک (Physics-Informed Machine Learning) نشان دادند که ترکیب قوانین فیزیکی با روشهای یادگیری ماشین میتواند مسیر جدیدی برای توسعه مدلهای دقیقتر و قابل اعتمادتر ایجاد کند.
5.ویژگیهای یک مدل مناسب
توسعه یک مدل موفق تنها به انتخاب روش ریاضی یا نرمافزار مناسب محدود نمیشود. یک مدل علمی باید مجموعهای از ویژگیها را داشته باشد که تعیینکننده کیفیت، اعتبار و کاربردپذیری آن هستند.
یک مدل مناسب باید بتواند میان چند معیار گاهی متضاد تعادل برقرار کند. برای مثال، افزایش جزئیات مدل ممکن است واقعگرایی آن را افزایش دهد، اما همزمان باعث افزایش تعداد پارامترها، دشوار شدن تحلیل و افزایش عدم قطعیت شود.
بنابراین، کیفیت مدل را نمیتوان تنها با یک معیار اندازهگیری کرد، بلکه باید مجموعهای از ویژگیها بررسی شوند.
5.۱. سادگی در برابر پیچیدگی
یکی از مهمترین چالشها در توسعه مدل، تعیین سطح مناسب پیچیدگی است. مدل ساده ممکن است برخی رفتارهای مهم سیستم را نادیده بگیرد، در حالی که مدل بسیار پیچیده ممکن است غیرقابل استفاده شود.
این مسئله در ادبیات مدلسازی با مفهوم اصل پارسیمونی (Parsimony Principle) مطرح شده است. بر اساس این اصل، در صورت عملکرد مشابه دو مدل، مدلی که ساختار سادهتری دارد معمولاً ترجیح داده میشود.
با این حال، سادگی نباید به معنای حذف فرآیندهای مهم باشد. یک مدل ساده زمانی مناسب است که ساختارهای اصلی مؤثر بر رفتار سیستم را حفظ کرده باشد.
به عنوان مثال، در یک مدل دینامیکی انتقال حرارت، حذف یک مکانیزم جزئی ممکن است قابل قبول باشد، اما حذف اثر اصلی تولید حرارت ناشی از واکنش شیمیایی میتواند باعث تغییر اساسی در رفتار مدل شود.
بنابراین، هدف مدلسازی:
حداقل پیچیدگی لازم برای بازنمایی رفتار مهم سیستم
است.
5.۲. قابلیت تفسیرپذیری
تفسیرپذیری یکی از ویژگیهای اساسی مدلهای علمی است. یک مدل باید بتواند توضیح دهد که چرا سیستم رفتار خاصی نشان میدهد.
این ویژگی بهخصوص در کاربردهای تصمیمگیری اهمیت دارد. اگر یک مدل تنها خروجی تولید کند اما دلیل آن مشخص نباشد، استفاده از آن برای سیاستگذاری یا کنترل سیستم دشوار خواهد بود.
مدلهای مکانیکی معمولاً تفسیرپذیری بالایی دارند زیرا روابط میان متغیرها بر اساس قوانین شناختهشده تعریف شدهاند.
برای مثال، در معادله سینتیک واکنش:
مشخص است که افزایش غلظت ماده واکنشدهنده چه اثری بر سرعت واکنش دارد.
در مقابل، یک شبکه عصبی عمیق ممکن است بتواند رابطه پیچیدهای میان ورودی و خروجی ایجاد کند، اما استخراج رابطه فیزیکی مستقیم از وزنهای شبکه دشوار است.
این موضوع باعث شکلگیری حوزهای به نام هوش مصنوعی توضیحپذیر (Explainable Artificial Intelligence) شده است که هدف آن افزایش قابلیت تفسیر مدلهای پیچیده دادهمحور است.
5.۳. قابلیت پیشبینی
یکی از اهداف اصلی توسعه مدل، استفاده از آن برای پیشبینی رفتار آینده سیستم است. با این حال، قابلیت پیشبینی تنها به دقت عددی مدل محدود نمیشود.
یک مدل پیشبینی مناسب باید:
- در محدوده اعتبار خود عملکرد قابل قبول داشته باشد؛
- نسبت به تغییر شرایط پایدار باشد؛
- رفتارهای غیرواقعی تولید نکند.
برای ارزیابی قابلیت پیشبینی، معمولاً دادههای مستقل از دادههای آموزش برای آزمون مدل استفاده میشوند.
در مدلهای دینامیکی، علاوه بر خطای پیشبینی، رفتار زمانی مدل نیز اهمیت دارد. ممکن است یک مدل در یک لحظه خاص خروجی دقیقی ارائه دهد، اما روند زمانی سیستم را به درستی بازسازی نکند.
به همین دلیل، ارزیابی مدلهای دینامیکی باید شامل بررسی مسیر زمانی متغیرها نیز باشد.
5.۴. قابلیت تعمیم
یک مدل زمانی ارزشمند است که بتواند فراتر از شرایطی که برای توسعه آن استفاده شده است، عملکرد مناسبی داشته باشد.
قابلیت تعمیم به این معناست که مدل بتواند رفتار سیستم را در شرایط جدید، ورودیهای متفاوت یا محدودههای عملیاتی دیگر با دقت قابل قبول پیشبینی کند.
یکی از عوامل اصلی کاهش قابلیت تعمیم، وابستگی بیش از حد مدل به دادههای خاص است که با مفهوم بیشبرازش (Overfitting) شناخته میشود.
در مدلهای دادهمحور:
هدف توسعه مدل، ایجاد تعادل میان خطای ناشی از سادهسازی و خطای ناشی از حساسیت بیش از حد به دادههای آموزشی است.
جمعبندی
توسعه مدل فرآیندی است که میان نظریه، داده و هدف مطالعه ارتباط برقرار میکند. مدلهای مختلف، از مدلهای فیزیکی تا مدلهای دادهمحور و ترکیبی، هرکدام برای شرایط خاصی مناسب هستند. انتخاب نوع مدل باید بر اساس ماهیت سیستم، میزان دانش موجود، کیفیت دادهها و هدف نهایی مدلسازی انجام شود.
در ادامه فصل، فرآیند عملی توسعه مدل بررسی خواهد شد؛ یعنی از تعریف مسئله، تعیین مرز سیستم، مفهومسازی، ایجاد نمودارهای علّی، توسعه معادلات و پیادهسازی محاسباتی تا آمادهسازی مدل برای اعتبارسنجی.
6. فرآیند توسعه مدل دینامیکی
توسعه یک مدل دینامیکی یک فرآیند مرحلهای و نظاممند است که از تعریف مسئله آغاز شده و تا ایجاد، پیادهسازی و ارزیابی مدل ادامه مییابد. برخلاف تصور رایج، ساخت مدل تنها مرحله نوشتن معادلات ریاضی یا اجرای یک شبیهسازی کامپیوتری نیست، بلکه بخش عمدهای از فعالیت مدلسازی مربوط به تصمیمهای مفهومی پیش از مرحله محاسبات است.
در رویکردهای مدرن مدلسازی، توسعه مدل بهعنوان یک فرآیند یادگیری تکرارشونده در نظر گرفته میشود. مدلساز ابتدا برداشت اولیهای از سیستم ایجاد میکند، سپس آن را به یک ساختار رسمی تبدیل کرده، رفتار مدل را بررسی میکند و در صورت مشاهده ناسازگاری، دوباره به مرحله مفهومسازی بازمیگردد.
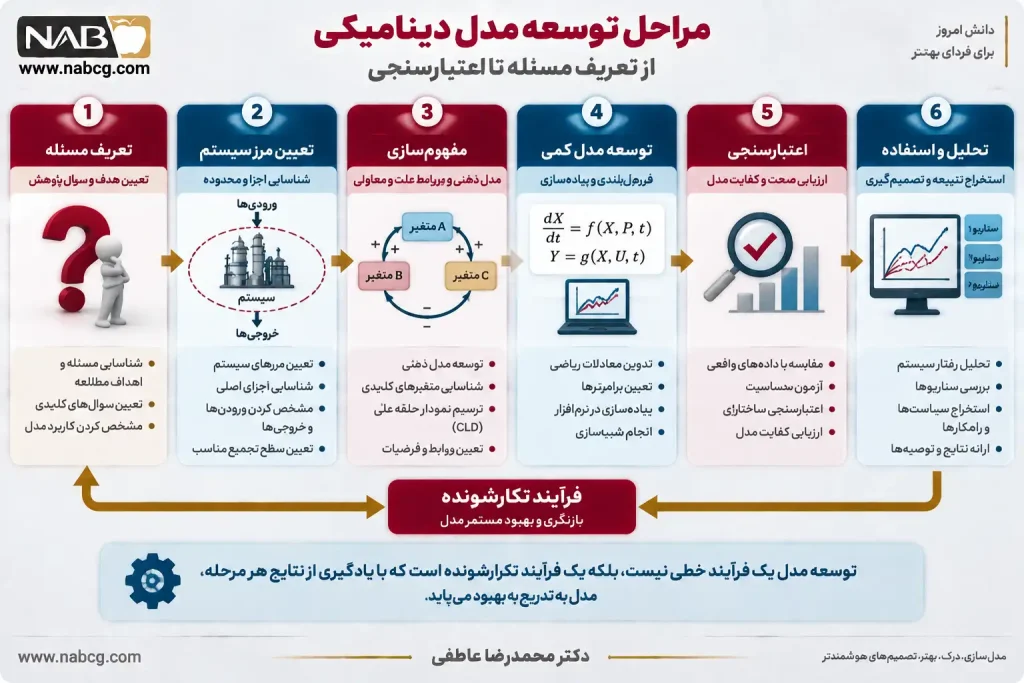
این فرآیند را میتوان به شکل زیر نمایش داد:
این چرخه نشان میدهد که مدلسازی یک مسیر خطی نیست، بلکه فرآیندی تکرارشونده برای افزایش درک سیستم است (Sterman, 2000).
6.۱. تعریف مسئله و تعیین هدف مدل
اولین و شاید مهمترین مرحله در توسعه مدل، تعریف دقیق مسئله است. بسیاری از شکستهای مدلسازی نه به دلیل ضعف روشهای ریاضی، بلکه به دلیل تعریف نامناسب مسئله اولیه رخ میدهند.
یک مدل همیشه برای پاسخ به یک سؤال مشخص ساخته میشود. بنابراین پیش از هرگونه توسعه مدل باید مشخص شود:
- چه پدیدهای باید بررسی شود؟
- هدف مدل چیست؟
- مدل برای چه تصمیمی مورد استفاده قرار خواهد گرفت؟
- چه سطحی از جزئیات مورد نیاز است؟
برای مثال، دو پژوهشگر ممکن است یک سیستم صنعتی مشابه را مدلسازی کنند، اما اهداف متفاوتی داشته باشند. یکی ممکن است هدفش طراحی کنترلکننده برای کاهش نوسانات سیستم باشد، در حالی که دیگری به دنبال ارزیابی اثر تغییر شرایط عملیاتی بر عملکرد بلندمدت سیستم باشد. در نتیجه، ساختار دو مدل میتواند کاملاً متفاوت باشد.
Sterman (2000) معتقد است اولین سؤال در هر پروژه مدلسازی نباید این باشد که «چگونه مدل را بسازیم؟»، بلکه باید این باشد:
«برای پاسخ به چه پرسشی نیازمند مدل هستیم؟»
6.2. شناسایی مسئله سیستم
مسئله سیستم باید به شکلی تعریف شود که بتوان آن را در قالب روابط، متغیرها و رفتارهای قابل مطالعه بیان کرد.
در این مرحله معمولاً موارد زیر بررسی میشوند:
- رفتار نامطلوب یا مورد علاقه سیستم؛
- روندهای زمانی مشاهدهشده؛
- متغیرهای اصلی مؤثر؛
- محدودیتهای موجود؛
- تصمیمهایی که باید پشتیبانی شوند.
به عنوان مثال، در یک فرآیند تولیدی، مسئله ممکن است به شکل زیر تعریف شود:
«کاهش تدریجی بازده سیستم در طول زمان و نیاز به شناسایی عوامل مؤثر بر افت عملکرد.»
این تعریف اولیه سپس باید به سؤالات دقیقتر تبدیل شود:
- آیا افت عملکرد ناشی از تغییر پارامترهای عملیاتی است؟
- آیا ساختار داخلی سیستم باعث این رفتار شده است؟
- آیا تأخیر زمانی در فرآیند وجود دارد؟
- کدام عوامل بیشترین اثر را دارند؟
تبدیل یک مشکل عمومی به یک مسئله قابل مدلسازی، یکی از مهمترین مهارتهای مدلساز حرفهای است.
6.3. تعیین محدوده سیستم (System Boundary)
هیچ مدلی تمام واقعیت را شامل نمیشود. بنابراین یکی از تصمیمهای اساسی در توسعه مدل، تعیین مرز سیستم است.
مرز سیستم مشخص میکند:
- چه اجزایی داخل مدل قرار میگیرند؛
- چه عواملی به عنوان ورودی خارجی در نظر گرفته میشوند؛
- چه فرآیندهایی حذف میشوند.
انتخاب مرز مناسب بسیار حساس است. اگر مرز سیستم بیش از حد محدود باشد، عوامل مهم حذف شده و مدل قادر به توضیح رفتار سیستم نخواهد بود. اگر مرز بیش از حد گسترده باشد، مدل پیچیده، غیرقابل مدیریت و دارای تعداد زیادی پارامتر خواهد شد.
در سیستم دینامیک، مفهوم مرز سیستم ارتباط نزدیکی با مفهوم دیدگاه درونزا (Endogenous Viewpoint) دارد. بر اساس این دیدگاه، بخش زیادی از رفتار سیستم باید از ساختار داخلی مدل ناشی شود، نه اینکه صرفاً به عنوان ورودی خارجی تعریف شود (Forrester, 1961).
برای مثال، در مدل بازار یک محصول، اگر کاهش فروش تنها به عنوان یک عامل خارجی وارد شود، مدل نمیتواند مکانیسمهای داخلی مانند کاهش رضایت مشتری، کاهش تبلیغات یا تغییر قیمت را توضیح دهد.
6.4. تعریف اهداف مدلسازی
پس از مشخص شدن مسئله، هدف مدل باید به صورت دقیق تعریف شود.
اهداف مدلسازی معمولاً در چند دسته قرار میگیرند:
الف) هدف توضیحی (Explanatory Purpose)
در این حالت هدف، درک علت رفتار سیستم است.
مثال:
چرا یک سیستم پس از یک دوره رشد وارد مرحله کاهش عملکرد میشود؟
ب) هدف پیشبینی (Predictive Purpose)
در این حالت هدف، تخمین رفتار آینده سیستم است.
مثال:
عملکرد سیستم در پنج سال آینده چگونه تغییر خواهد کرد؟
ج) هدف ارزیابی سیاست (Policy Evaluation)
در این حالت مدل برای مقایسه تصمیمها و راهکارهای مختلف استفاده میشود.
مثال:
کدام سیاست نگهداری میتواند کاهش عملکرد تجهیزات را کاهش دهد؟
د) هدف طراحی و کنترل (Design and Control)
در این حالت مدل برای طراحی ساختار یا کنترل رفتار سیستم استفاده میشود.
مثال:
چه الگوریتم کنترلی میتواند پایداری سیستم را افزایش دهد؟
انتخاب هدف مدل تأثیر مستقیمی بر نوع ساختار مدل دارد. مدلی که برای پیشبینی کوتاهمدت ساخته میشود ممکن است نیازمند ساختار متفاوتی نسبت به مدلی باشد که برای تحلیل سیاستهای بلندمدت توسعه داده میشود.
7. مفهومسازی سیستم (System Conceptualization)
پس از تعریف مسئله، مرحله مفهومسازی آغاز میشود. در این مرحله هنوز مدل ریاضی ساخته نشده است، بلکه مدلساز تلاش میکند ساختار ذهنی خود از سیستم را سازماندهی کند.
مفهومسازی در واقع پل ارتباطی میان شناخت سیستم و فرم ریاضی مدل است.
یک مفهومسازی مناسب باید پاسخ دهد:
- اجزای اصلی سیستم چه هستند؟
- چه متغیرهایی رفتار سیستم را تعیین میکنند؟
- چه روابطی میان این متغیرها وجود دارد؟
- چه بازخوردهایی در سیستم فعال هستند؟
7.1. شناسایی اجزای اصلی سیستم
هر سیستم دینامیکی از مجموعهای از اجزا تشکیل شده است که با یکدیگر تعامل دارند. شناسایی این اجزا اولین گام در ایجاد ساختار مدل است.
در بسیاری از مدلهای دینامیکی، اجزا در قالب چهار گروه اصلی دستهبندی میشوند:
۱. متغیرهای حالت (State Variables)
متغیرهایی که وضعیت تجمعی سیستم را نشان میدهند.
مانند:
- موجودی مواد؛
- جمعیت؛
- غلظت ماده؛
- انرژی ذخیرهشده.
۲. جریانها (Flows)
نرخ تغییر متغیرهای حالت هستند.
رابطه عمومی:
که در آن:
X حالت سیستم است.
۳. پارامترها (Parameters)
مقادیر ثابتی هستند که ویژگیهای سیستم را تعیین میکنند.
مانند:
- ضریب انتقال حرارت؛
- ثابت سرعت واکنش؛
- ضریب اصطکاک.
۴. ورودیها (Inputs)
عواملی هستند که از خارج سیستم بر آن اثر میگذارند.
مانند:
- شرایط محیطی؛
- سیاستهای خارجی؛
- تغییرات بازار.
7.۲. تعیین متغیرهای کلیدی
یکی از مهمترین تصمیمها در توسعه مدل، انتخاب متغیرهای مناسب است.
انتخاب تعداد زیادی متغیر معمولاً باعث پیچیدگی غیرضروری میشود، در حالی که انتخاب تعداد بسیار کم ممکن است رفتار اصلی سیستم را حذف کند.
برای انتخاب متغیرهای کلیدی معمولاً معیارهای زیر استفاده میشوند:
- میزان تأثیر بر رفتار سیستم؛
- قابلیت اندازهگیری؛
- ارتباط نظری با مسئله؛
- حساسیت نتایج نسبت به آن متغیر.
در مراحل بعدی، تحلیل حساسیت میتواند مشخص کند کدام پارامترها واقعاً نقش تعیینکننده در رفتار مدل دارند.
7.۳. شناسایی روابط علّی بین متغیرها
پس از تعیین اجزای اصلی، روابط میان آنها باید مشخص شود.
در سیستمهای دینامیکی، تمرکز تنها بر ارتباط آماری کافی نیست، بلکه ساختار علّی اهمیت اساسی دارد.
برای مثال:
افزایش دما → افزایش سرعت واکنش → کاهش غلظت واکنشدهنده → کاهش تولید حرارت
این زنجیره یک رابطه علّی ایجاد میکند که رفتار سیستم را در طول زمان شکل میدهد.
برخلاف مدلهای آماری که معمولاً رابطه میان متغیرها را توصیف میکنند، مدلهای دینامیکی تلاش میکنند مکانیسم ایجاد رفتار را توضیح دهند.
8. ساختار علّی مدل
یکی از نقاط تمایز مدلسازی دینامیکی با بسیاری از رویکردهای صرفاً آماری، تأکید آن بر ساختار مولد رفتار است. در این دیدگاه، مشاهده یک همبستگی میان دو متغیر بهتنهایی برای ساخت مدل کافی نیست؛ مدلساز باید فرضیهای روشن درباره سازوکارهایی داشته باشد که تغییرات متغیرها را به یکدیگر مرتبط میکنند و نشان دهد این روابط چگونه در طول زمان، از طریق بازخوردها و تأخیرها، رفتار کل سیستم را شکل میدهند. تفکر بازخوردی نیز سابقهای طولانی در نظریه سیستمها و علوم اجتماعی دارد و مفهوم علیت حلقوی در مرکز آن قرار گرفته است (Richardson, 1991). (GPRichardson)
در سیستمهای ساده ممکن است رابطهای تقریباً یکطرفه میان علت و معلول برقرار باشد. برای مثال، افزایش یک ورودی میتواند افزایش مشخصی در یک خروجی ایجاد کند. اما در بسیاری از سیستمهای پیچیده، خروجی حاصل از یک فرآیند مجدداً بر متغیرهای اولیه اثر میگذارد. در چنین شرایطی، زنجیره علت و معلول بسته میشود و حلقه بازخورد (Feedback Loop) شکل میگیرد. این ویژگی سبب میشود که برای فهم رفتار سیستم نتوان تنها یک مسیر خطی از علت به معلول را بررسی کرد؛ بلکه باید شبکه روابط و حلقههای بازخوردی در نظر گرفته شود.
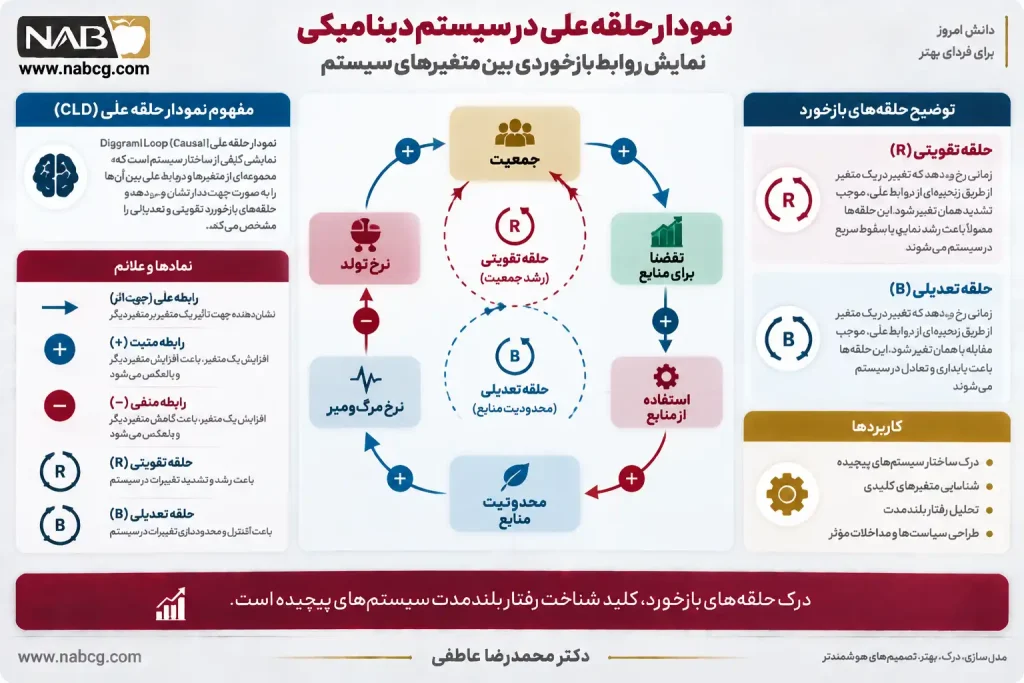
.
در ادبیات سیستم دینامیک، این اصل اغلب با این ایده بیان میشود که ساختار بازخوردی سیستم، دینامیک رفتار آن را ایجاد میکند. به همین دلیل، توسعه ساختار علّی پیش از تبدیل مدل به معادلات کمی اهمیت ویژهای دارد. نمودارهای علّی میتوانند متغیرهای اصلی و روابط بازخوردی میان زیرسیستمهای مختلف را از پیچیدگی سیستم استخراج و به صورت یک فرضیه ساختاری منسجم نمایش دهند. (MIT OpenCourseWare)
با این حال، یک تمایز روششناختی باید از ابتدا روشن باشد: نمودار علّی به خودی خود اثبات تجربی علیت نیست. رابطهای که در نمودار ترسیم میشود، یک فرضیه علّی درباره ساختار سیستم است و باید بر نظریه، دانش تخصصی، شواهد تجربی یا ترکیبی از آنها استوار باشد. به همین دلیل، ساختار علّی باید در مراحل بعدی توسعه مدل با دادهها، آزمونهای ساختاری و تحلیل رفتار مدل مورد ارزیابی قرار گیرد.
8.1. نمودارهای حلقه علّی
نمودار حلقه علّی یا Causal Loop Diagram (CLD) یکی از ابزارهای اصلی مفهومسازی در سیستم دینامیک است. CLD شبکهای از متغیرها و روابط جهتدار میان آنها را نمایش میدهد. متغیرها به وسیله پیکانهایی به یکدیگر متصل میشوند و علامت هر پیکان نشان میدهد تغییر متغیر مبدأ، با ثابت فرض کردن سایر شرایط، چه جهت تغییری در متغیر مقصد ایجاد میکند. این نمودارها برای آشکار ساختن حلقههای بازخورد تقویتی و تعدیلی و نیز شناسایی تأخیرهای مهم سیستم به کار میروند. (The Open University)
فرض کنیم دو متغیر X و Y وجود دارند. رابطه میان آنها میتواند به صورت زیر نمایش داده شود:
علامت مثبت به این معنا نیست که X یا Y الزاماً مقادیر مثبتی دارند و همچنین به معنای «رابطه مطلوب» نیست. مفهوم آن این است که، با ثابت بودن سایر عوامل، افزایش X، مقدار Y را نسبت به حالتی که X افزایش نمییافت بیشتر میکند؛ و کاهش X نیز Y را نسبت به حالت مرجع کاهش میدهد.
در مقابل:
بیانگر رابطهای با جهت مخالف است. افزایش X، با ثابت بودن سایر شرایط، موجب کاهش Y نسبت به حالت مرجع میشود و کاهش X تمایل به افزایش Y دارد. این قرارداد علامتگذاری در منابع سیستم دینامیک بهطور گسترده مورد استفاده قرار میگیرد. (The Open University)
برای نمونه، رابطه میان تعداد مشتریان راضی و تبلیغات دهانبهدهان را میتوان چنین نمایش داد:
در حالی که رابطه میان قیمت محصول و تقاضا، تحت فرض ثابت بودن سایر عوامل، ممکن است به صورت زیر نمایش داده شود:
این روابط منفرد زمانی اهمیت دینامیکی بیشتری پیدا میکنند که به یکدیگر متصل شده و یک مسیر بسته تشکیل دهند.
8.3.قواعد طراحی یک نمودار حلقه علّی
ساخت CLD نباید به اتصال آزادانه تعداد زیادی متغیر محدود شود. نمودار مناسب باید بر مسئله مورد مطالعه متمرکز باشد و روابط آن از منطق علّی مشخصی برخوردار باشند. در عمل، چند اصل اهمیت ویژهای دارند.
نخست، نام متغیرها باید تا حد امکان بیانگر کمیتهایی باشند که قابلیت افزایش یا کاهش دارند. عباراتی مانند «بهبود سیستم» یا «مشکل مدیریت» اغلب برای تحلیل جهت روابط مبهماند، در حالی که متغیرهایی نظیر «زمان انتظار»، «نرخ تولید» یا «موجودی مواد اولیه» معنای روشنتری دارند.
دوم، جهت هر پیکان باید بیانگر فرضیهای مشخص درباره اثر متغیر مبدأ بر متغیر مقصد باشد. وجود همبستگی آماری بهتنهایی برای رسم یک پیکان علّی کافی نیست.
سوم، نمودار باید مرز مسئله را رعایت کند. افزودن تعداد زیادی متغیر ممکن است ظاهر مدل را جامعتر کند، اما الزاماً قدرت توضیحی آن را افزایش نمیدهد. یکی از اهداف مفهومسازی، آشکار کردن ساختارهای اصلی و نه بازنمایی تمام جزئیات سیستم است. ادبیات روششناختی CLD نیز بر سادهسازی هدفمند نمودار و تمرکز بر متغیرها و حلقههای کلیدی تأکید دارد. (Springer)
9. حلقههای بازخورد تقویتی
زمانی که یک زنجیره علّی بسته باعث شود تغییر اولیه پس از عبور از حلقه در همان جهت تقویت شود، حلقه بازخورد تقویتی (Reinforcing Feedback Loop) شکل گرفته است. این حلقهها معمولاً با حرف RR نمایش داده میشوند.
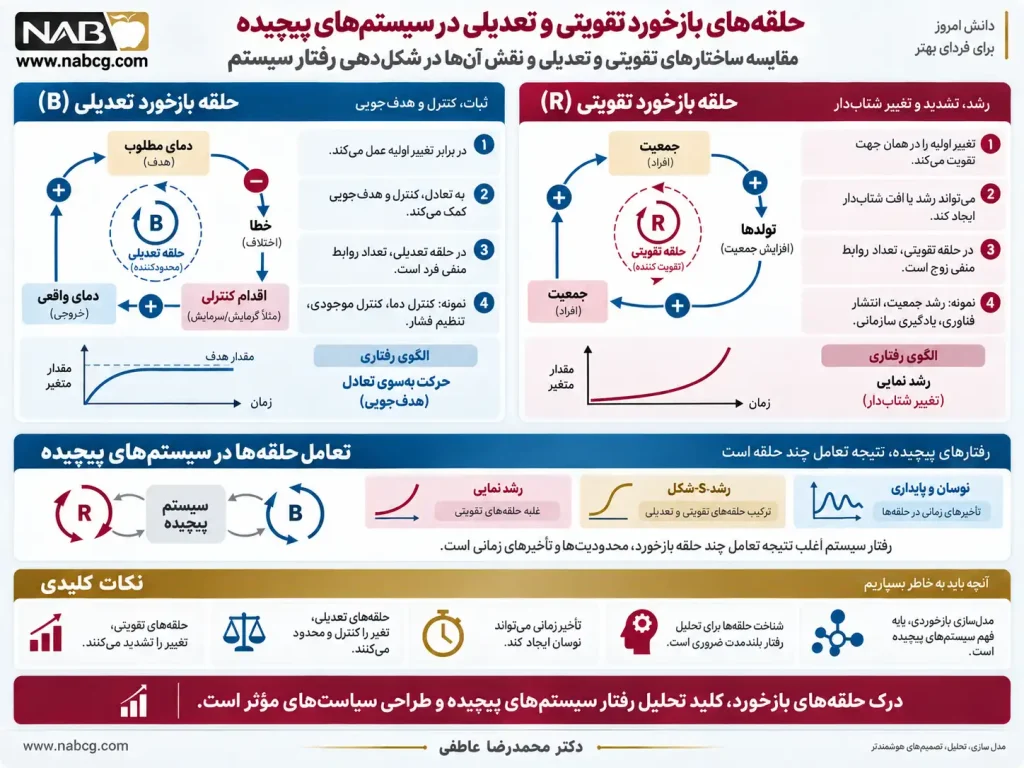
در یک حلقه تقویتی، افزایش یک متغیر مجموعهای از تغییرات را ایجاد میکند که نهایتاً افزایش اولیه را بیشتر میکنند. به همین ترتیب، اگر تغییر اولیه کاهشی باشد، حلقه میتواند فرآیند کاهش را نیز تقویت کند. بنابراین اصطلاح «تقویتی» لزوماً مترادف رشد نیست؛ بلکه به معنای تقویت جهت تغییر است. (Springer)
یک نمونه کلاسیک، رشد جمعیت است:
افزایش جمعیت موجب افزایش تعداد تولدها میشود و افزایش تولدها نیز جمعیت را افزایش میدهد. اگر سایر محدودیتها نادیده گرفته شوند، چنین ساختاری میتواند زمینه ایجاد رشد نمایی را فراهم کند.
مدل ریاضی ساده آن را میتوان به شکل زیر نوشت:
که در آن P(t) جمعیت و r نرخ خالص رشد است. برای r>0، پاسخ این معادله برابر است با:
این معادله نشان میدهد که چگونه یک ساختار خودتقویتکننده میتواند رشد نمایی ایجاد کند. با این حال، در سیستم واقعی معمولاً حلقههای دیگری نیز وجود دارند که چنین رشدی را محدود میکنند. تمرینهای آموزشی سیستم دینامیک MIT نیز دقیقاً بر همین تعامل تأکید دارند: پس از شناسایی بازخوردهای مسئول رشد، باید بازخوردهای تعدیلی را یافت که نهایتاً رشد را محدود میکنند. (MIT OpenCourseWare)
حلقههای تقویتی تنها در سیستمهای جمعیتی مشاهده نمیشوند. فرآیندهایی مانند سود مرکب، انتشار فناوری، اثر شبکهای، یادگیری سازمانی و برخی سازوکارهای تشدید خرابی تجهیزات میتوانند ساختارهای تقویتی داشته باشند.
برای نمونه:
چنین حلقهای نشان میدهد که تخریب اولیه تجهیزات ممکن است شرایطی ایجاد کند که خود موجب افزایش سرعت تخریب شود. ارزش CLD در اینجا آن است که یک رفتار ظاهراً ساده مانند «افزایش نرخ خرابی» را به فرضیهای درباره ساختار مولد آن تبدیل میکند.
از نظر علامتشناسی نیز یک حلقه زمانی تقویتی است که تعداد روابط منفی موجود در مسیر بسته زوج باشد؛ صفر نیز یک عدد زوج محسوب میشود. بنابراین وجود دو رابطه منفی در یک حلقه میتواند در مجموع یک حلقه تقویتی ایجاد کند. (Springer)
9.1. حلقههای بازخورد تعدیلی
نوع دوم ساختار بنیادی، حلقه بازخورد تعدیلی یا موازنهای (Balancing Feedback Loop) است که معمولاً با حرف BB نمایش داده میشود. در این حلقهها، تغییر اولیه مجموعهای از پیامدها را ایجاد میکند که در نهایت در جهت مقابله با آن تغییر عمل میکنند. به همین دلیل، حلقههای تعدیلی با رفتارهای هدفجو، کنترل، تنظیم و محدودسازی رشد ارتباط دارند. (DOI)
یکی از سادهترین مثالها سیستم کنترل دما است. اگر دمای مطلوب Td و دمای واقعی T(t) باشد، خطای دما به صورت زیر تعریف میشود:
کنترلکننده بر اساس این اختلاف، ورودی حرارتی را تنظیم میکند:
که در آن Kp بهره کنترلکننده است. با نزدیک شدن دمای واقعی به مقدار مطلوب، خطا کاهش یافته و در نتیجه شدت اقدام اصلاحی نیز کاهش مییابد.
ساختار علّی این فرآیند را میتوان به صورت مفهومی چنین نمایش داد:
وجود یک رابطه منفی در این مسیر بسته سبب میشود حلقه از نوع تعدیلی باشد.
بهطور عمومی، حلقهای که دارای تعداد فردی از روابط منفی باشد، حلقه تعدیلی محسوب میشود؛ در حالی که تعداد زوج روابط منفی حلقه تقویتی ایجاد میکند. (Springer)
حلقههای تعدیلی در سیستمهای طبیعی و مهندسی بسیار رایجاند. تنظیم دمای بدن، کنترل سطح مخازن، کنترل موجودی، تنظیم فشار و بسیاری از سازوکارهای کنترل صنعتی نمونههایی از این ساختار هستند.
اما وجود حلقه تعدیلی بهتنهایی تضمین نمیکند که سیستم سریع و بدون نوسان به تعادل برسد. نحوه پاسخ سیستم به قدرت حلقه، ساختار ذخیرهها و جریانها و بهویژه تأخیرهای زمانی وابسته است.
10. تأخیرهای زمانی در سیستم
تأخیر زمانی یا Time Delay یکی از مهمترین منابع ایجاد رفتار پیچیده در سیستمهای دینامیکی است. در بسیاری از سیستمهای واقعی، اثر یک تصمیم یا تغییر ورودی بلافاصله ظاهر نمیشود. فاصله زمانی میان علت و مشاهده پیامد میتواند رفتار سیستم را بهطور اساسی تغییر دهد.
برای مثال، تغییر دبی خوراک یک راکتور ممکن است بلافاصله در ورودی اتفاق بیفتد، اما تأثیر کامل آن بر دما یا ترکیب خروجی پس از گذشت زمان اقامت آشکار شود. به همین ترتیب، سفارش مواد اولیه در یک زنجیره تأمین پس از زمان مشخصی به موجودی انبار تبدیل میشود.
در CLDها، تأخیر معمولاً با علامتی روی پیکان رابطه نمایش داده میشود. منابع آموزشی سیستم دینامیک نیز تأخیر را یکی از اجزای اصلی نمودارهای حلقه علّی معرفی میکنند. (The Open University)
از نظر ریاضی، اگر اثر ورودی u پس از زمان τ وارد سیستم شود، میتوان آن را به صورت زیر نشان داد:
و یک مدل دینامیکی دارای تأخیر میتواند فرم عمومی زیر را داشته باشد
:
که در آن τ زمان تأخیر است.
.
اهمیت تأخیر زمانی زمانی آشکارتر میشود که درون یک حلقه بازخورد قرار گیرد. تصور کنید مدیر یک سیستم کاهش خروجی را مشاهده میکند و برای جبران آن، ورودی را افزایش میدهد. اگر اثر افزایش ورودی با تأخیر ظاهر شود، ممکن است مدیر پیش از مشاهده نتیجه اقدام نخست، بار دیگر ورودی را افزایش دهد. هنگامی که اثر اقدامات قبلی نهایتاً ظاهر میشود، مقدار ورودی بیش از میزان لازم خواهد بود. سپس تصمیم اصلاحی در جهت مخالف اتخاذ میشود و همین فرآیند میتواند نوسان ایجاد کند.
بنابراین یک حلقه تعدیلی که در حالت بدون تأخیر رفتار همگرا دارد، در حضور تأخیر کافی میتواند رفتاری نوسانی نشان دهد. در منابع سیستم دینامیک نیز ارتباط تأخیر با ایجاد نوسان در حلقههای بازخورد مورد تأکید قرار گرفته است. (Wikipedia)
تأخیرها را میتوان از نظر منشأ به چند گروه تقسیم کرد. تأخیر فیزیکی از محدودیتهای انتقال ماده، انرژی یا اطلاعات ناشی میشود. پس تأخیر اطلاعاتی هنگامی ایجاد میشود که اندازهگیری، پردازش یا انتقال اطلاعات زمانبر باشد. تأخیر تصمیمگیری به فاصله میان دریافت اطلاعات و اجرای تصمیم مربوط است. در مدلهای اجتماعی و سازمانی نیز تأخیرهای ادراکی و رفتاری میتوانند اهمیت زیادی داشته باشند.
در مدلسازی حرفهای، حذف یک تأخیر مهم صرفاً یک سادهسازی عددی نیست؛ ممکن است ماهیت رفتار مدل را تغییر دهد. بنابراین شناسایی تأخیرها باید بخشی از مفهومسازی ساختاری سیستم باشد.
11.تعامل حلقههای تقویتی و تعدیلی
سیستمهای واقعی به ندرت توسط یک حلقه منفرد کنترل میشوند. رفتار مشاهدهشده معمولاً حاصل رقابت و تعامل چندین حلقه تقویتی و تعدیلی است. ممکن است در یک دوره زمانی حلقه تقویتی غالب باشد و رشد سریع ایجاد کند، اما با نزدیک شدن سیستم به یک محدودیت، حلقه تعدیلی قدرت بیشتری پیدا کند و مسیر رفتار تغییر کند. منابع آموزشی و پژوهشی سیستم دینامیک این رقابت میان حلقهها را یکی از پایههای تحلیل رفتار سیستمهای پیچیده میدانند. (Pressbooks)
برای مثال، رشد یک فناوری جدید میتواند در ابتدا توسط تبلیغات دهانبهدهان تقویت شود:
اما همزمان، با افزایش تعداد کاربران، تعداد افراد بالقوهای که هنوز فناوری را نپذیرفتهاند کاهش مییابد. این سازوکار یک حلقه تعدیلی ایجاد میکند. تعامل این دو حلقه میتواند رفتار S شکل ایجاد کند؛ یعنی رشد اولیه آهسته، سپس رشد سریع و در نهایت نزدیک شدن به سطح اشباع. نمونههای آموزشی سیستم دینامیک نیز از تعامل حلقههای تقویتی رشد و حلقههای تعدیلی محدودکننده برای تحلیل چنین رفتارهایی استفاده میکنند. (MIT OpenCourseWare)
از این رو، هدف CLD صرفاً پیدا کردن «یک علت اصلی» نیست. مدلساز باید بپرسد کدام ساختارهای بازخوردی در هر دوره زمانی بر رفتار سیستم غلبه دارند و چرا سلطه آنها تغییر میکند؟
این مفهوم، که در سیستم دینامیک با بحث غلبه حلقهها (Loop Dominance) مرتبط است، پلی مهم میان نمودار کیفی و رفتار کمی مدل ایجاد میکند.
12.محدودیت نمودارهای حلقه علّی
با وجود ارزش تحلیلی CLDها، نباید قابلیت آنها بیش از حد تفسیر شود. یک نمودار علّی روابط و فرضیههای بازخوردی را نمایش میدهد، اما معمولاً اطلاعات کافی درباره اندازه روابط، پارامترها، شرایط اولیه و ساختار دقیق انباشتها ارائه نمیکند. بنابراین از یک CLD به تنهایی نمیتوان مسیر عددی رفتار سیستم را بهطور قابل اتکا استخراج کرد. (Springer)
دو مدل ممکن است CLDهای مشابهی داشته باشند اما به دلیل تفاوت در پارامترها یا روابط ریاضی، رفتارهای زمانی کاملاً متفاوتی تولید کنند. به همین دلیل، CLD باید عمدتاً به عنوان مدل مفهومی و فرضیه دینامیکی در نظر گرفته شود، نه جایگزینی برای مدل کمی.
گام منطقی بعدی، تبدیل ساختار مفهومی به ساختاری است که بتوان انباشت، جریان و تغییرات زمانی را بهطور صریح بیان کرد. در این مرحله، مفهوم متغیر حالت، جریان و معادلات دیفرانسیل اهمیت پیدا میکند و مدل از سطح کیفی به سطح ریاضی و محاسباتی منتقل میشود.